随着低空经济的推动与发展,无人机在测量作业中的应用日益广泛,然而,如何在确保精度的同时兼顾美观,就现阶段来说是一个不小的挑战,在众多探索者中,有人提出了一个有趣的设想:是否能够将激光雷达与可见光进行巧妙结合,以达成这一双重目标?
接下来,让小编带领大家一起尝试一下吧?
本次案例是以某沿海城市的一片厂区作为测区来进行开展,采集方面没有过多的技巧,但还是建议可以采用正射与倾斜相结合的多角度采集方法,确保激光束能够顺利穿透各种间隙,精准地到达目标点位并回弹,为后续的建模提供精细完整的点云数据。
前期数据准备
可见光数据 | 点云数据 | 跑图软件 |
P1可见光数据 | L2点云数据 | CC |
操作步骤
相信小伙伴们对CC的使用并不陌生(大伙都是在支持国产化的路途上慢慢前行的),本次的可见光与激光雷达融合就用到了CC,下面就来看看具体是怎么操作的吧。
激光雷达的预处理每家厂商都有单独的软件,但会引发一个疑问,直接处理好的数据就可以直接使用吗?不,并不是!预处理好的数据仍然需要进行一系列的后处理才会被正式地投入使用。

需要注意的一点,智图可以通过控制点进行调整。但实际使用过程中更多的人喜欢通过点云后处理软件(如下图)进行应用向的处理。本次使用的后处理软件为Lidar360。
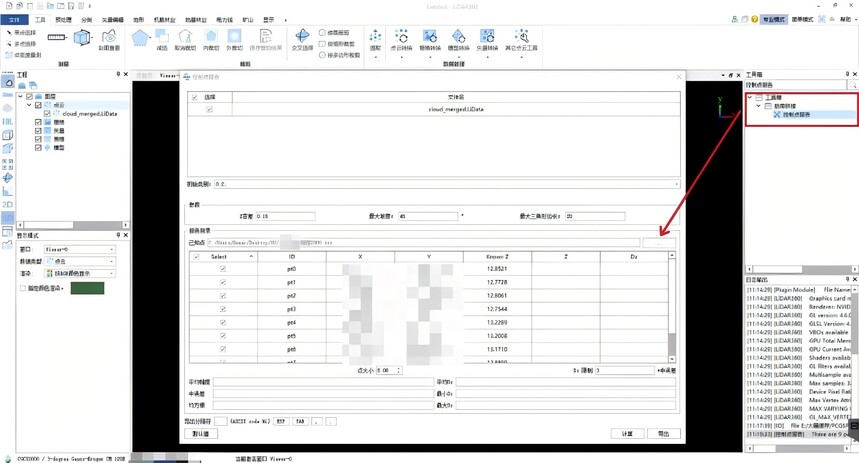
点云在软件中通过像控点来进行纠正,首先导入像控点生成控制点报告,为后面使用像控点去做高程调整做准备。
在软件中找到高程调整,采用上一步控制点报告生成的报告来对高程进行校准,并将文件导出成las格式。
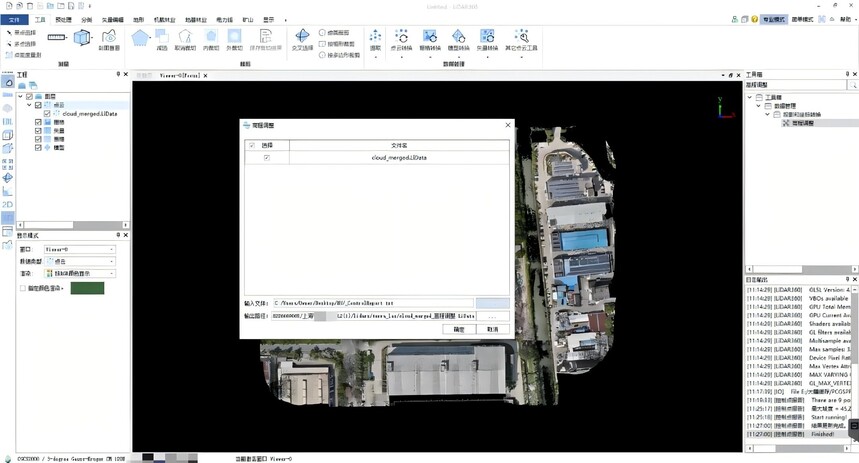
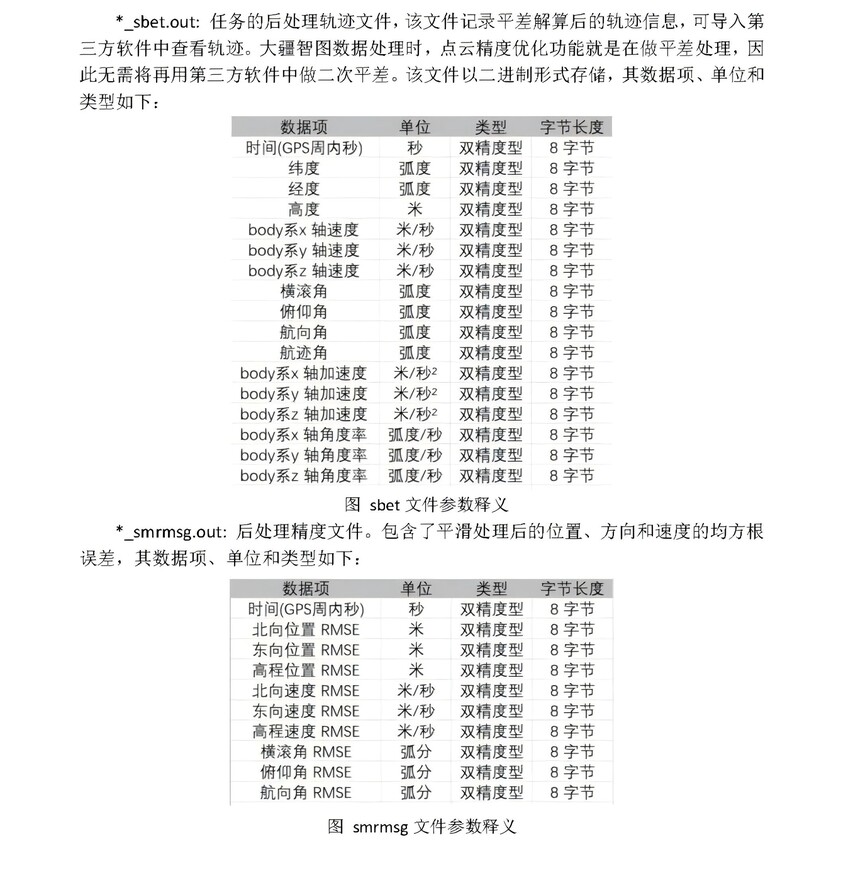
校准完成之后,将轨迹线文件导入,读取一下轨迹线文件,并导出备用。
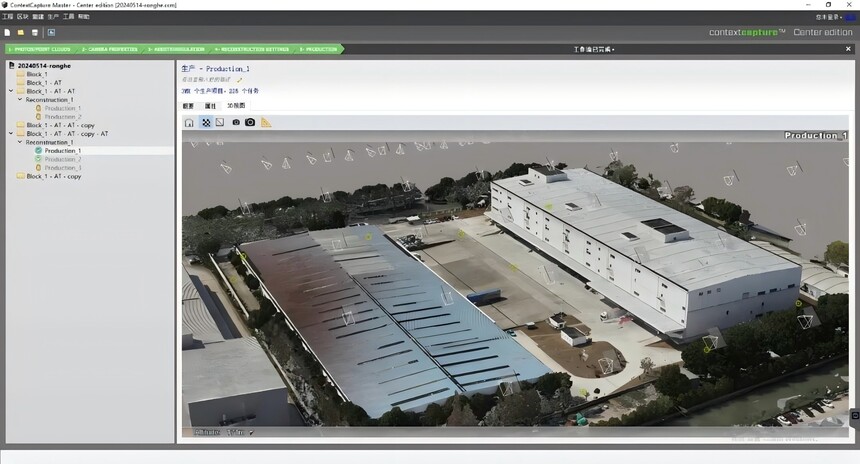
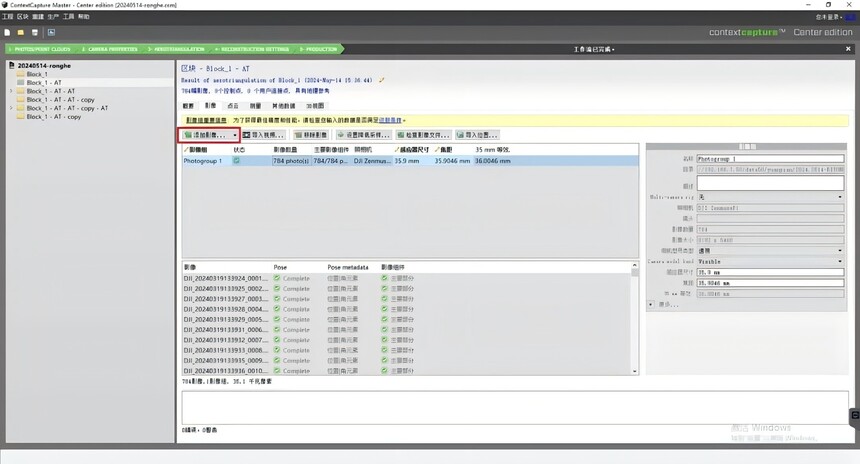
融合需要使用CC软件,按照正常的逻辑去创建任务(建议任务名称为英文、数字且层级不要超过两个层级),并将拍摄的照片以文件夹的形式导入,并进行空三。
空三完成之后将像控点导入进行刺点。
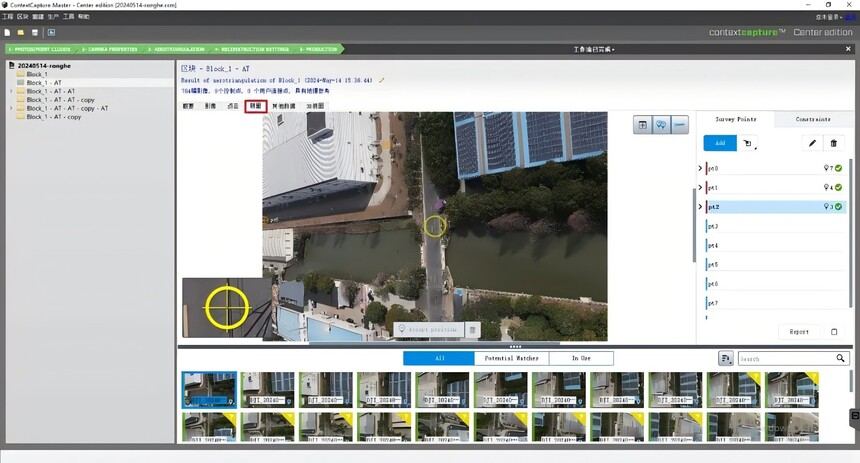
刺点完成之后再次提交空三,进行校准,校准完成导入处理好的点云文件。
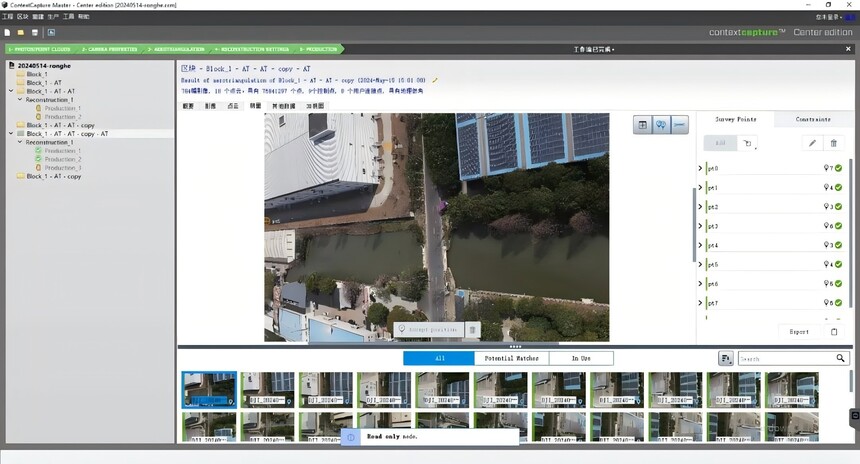
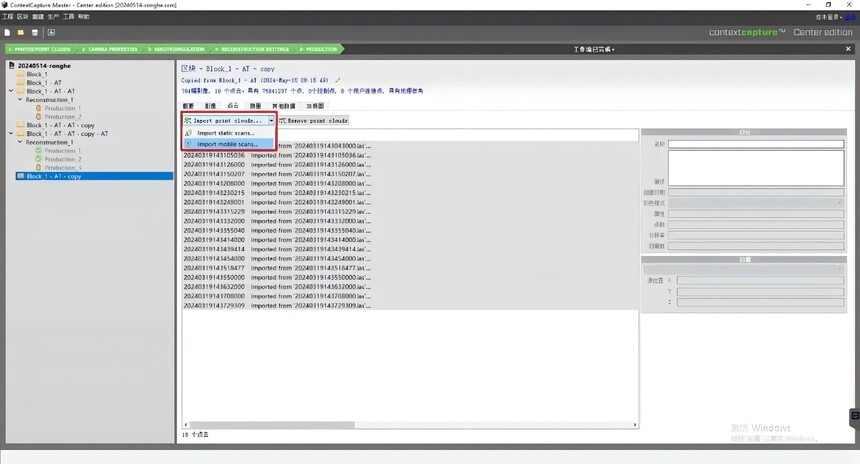
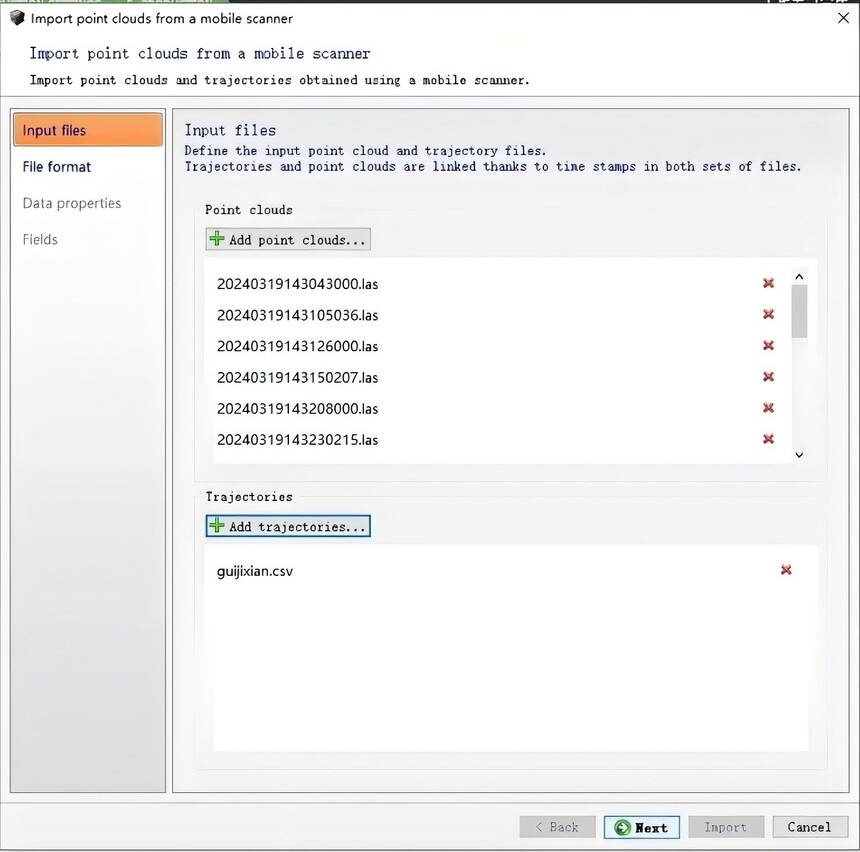

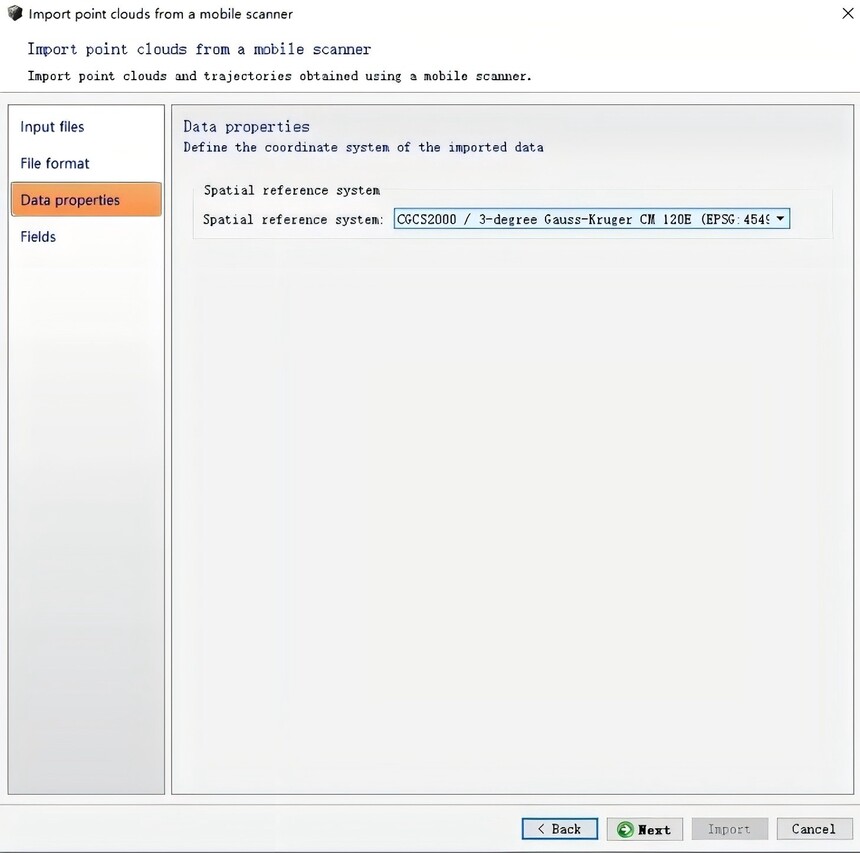
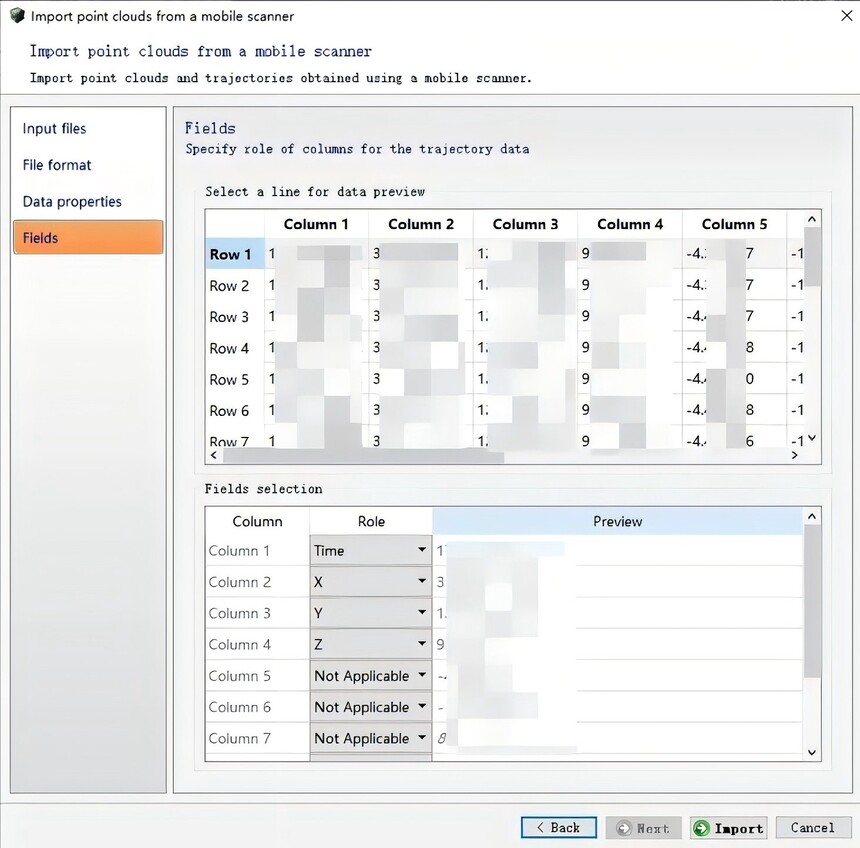
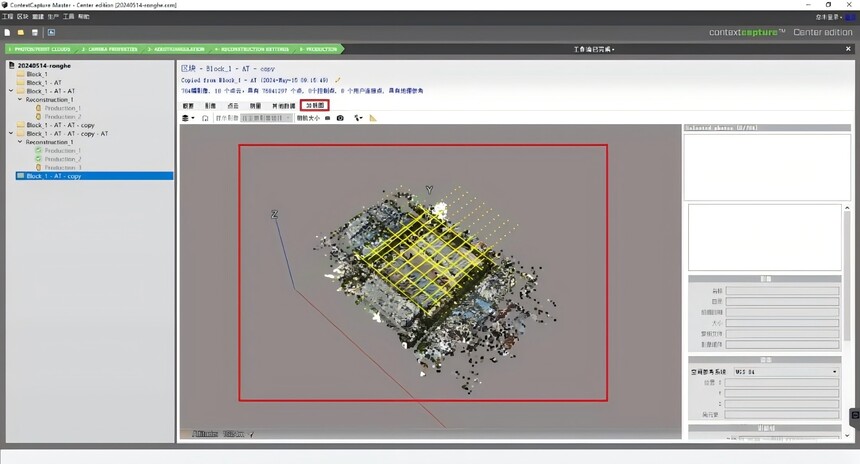
将点云导入之后,可以通过3D界面看可见光与点云同时展现在界面中,若没有较大的差异就可以按步骤一步步提交下去,生产所需格式的模型了。
合理分块处理,同时可以通过导入KML或自己规划兴趣区域,进行选择需要的区域建模。

提交所需格式的模型建图任务。
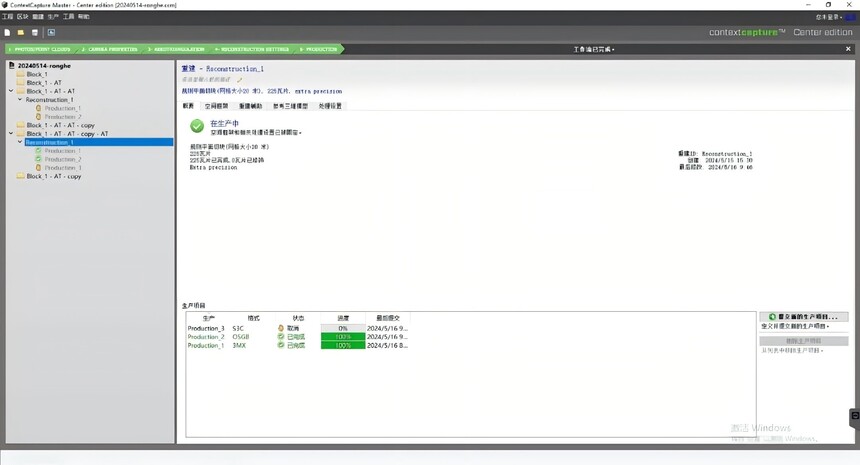
完成建模。